L’evoluzione della produzione industriale sta vivendo un cambio di paradigma fondamentale: il passaggio dall’Industria 4.0 — focalizzata sulla digitalizzazione, l’interconnessione IoT e l’automazione spinta — all’Industria 5.0, che rimette la persona al centro del processo produttivo. In questo nuovo modello umano-centrico, la totale sostituzione della manodopera con sistemi robotici autonomi si è rivelata impraticabile in settori ad alta complessità come il montaggio automotive, la manutenzione aerospaziale, la logistica di magazzino e la cantieristica navale. La flessibilità cognitiva, l’adattabilità tattile e la capacità di problem-solving dell’operatore umano rimangono insostituibili.
Tuttavia, le sollecitazioni biomeccaniche ripetitive legate al sollevamento di carichi pesanti, alle posture incongrue prolungate e al lavoro a braccia alzate sopra la testa rappresentano la causa primaria di disabilità lavorativa nel mondo. I disturbi muscolo-scheletrici (MSDs - Musculoskeletal Disorders) costano all’industria europea oltre 240 miliardi di euro all’anno in assenze per malattia, indennizzi assicurativi e perdita di produttività.
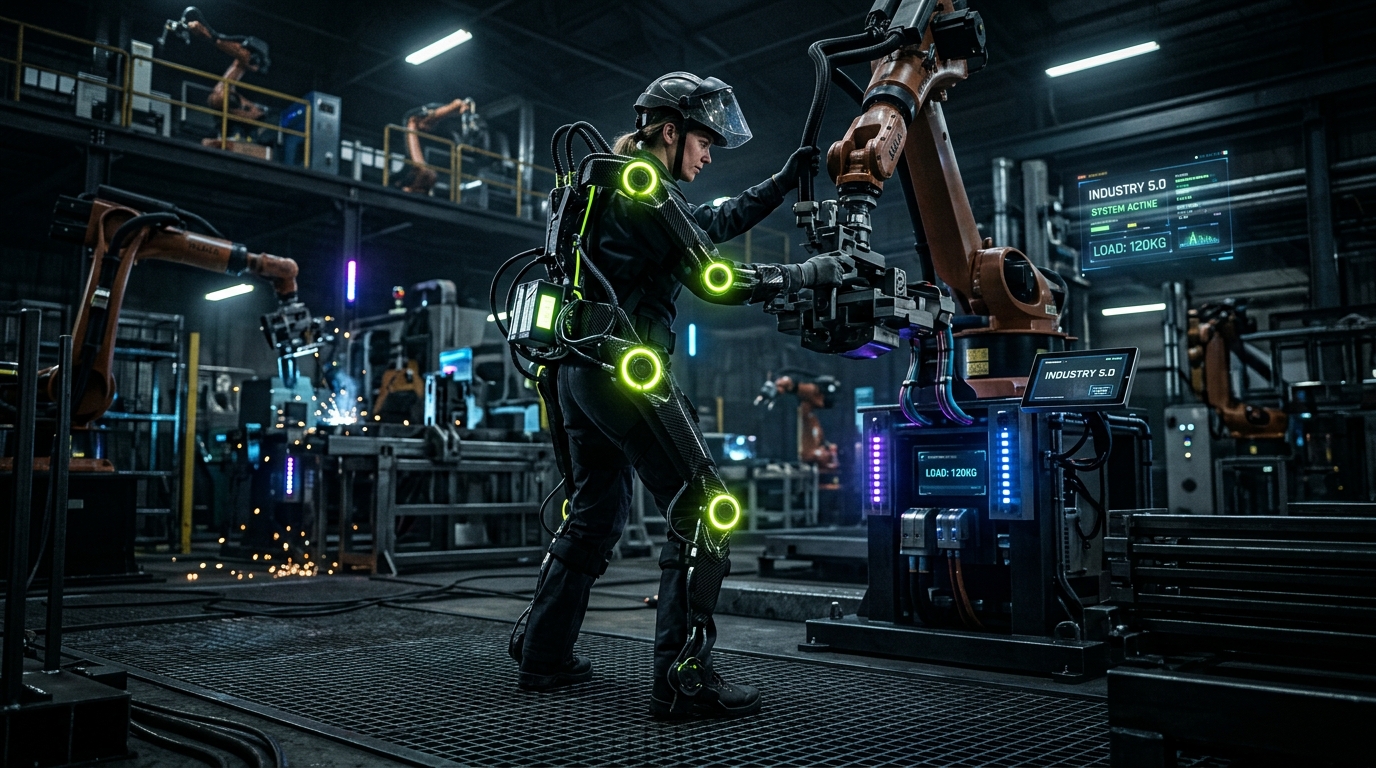
In questo scenario, gli esoscheletri industriali e la robotica indossabile emergono come la tecnologia abilitante chiave dell’Operatore 5.0. Trasformando la struttura ossea e muscolare umana in una piattaforma cibernetica potenziata, gli esoscheletri riducono fino al 50% il carico biomeccanico sulle articolazioni critiche, prolungando la vita lavorativa e prevenendo infortuni invalidanti.
1. Classificazione Tecnologica e Cinematica: Sistemi Passivi vs. Attivi
La robotica indossabile industriale si divide in due grandi famiglie architetturali, distinte dalla fonte di energia impiegata per erogare la coppia di supporto (assistive torque).
                      [Esoscheletri Industriali]
                                  │
         ┌────────────────────────┴────────────────────────┐
         ▼                                                 ▼
[Esoscheletri Passivi]                            [Esoscheletri Attivi]
  - Molle di torsione & elastomeri                  - Attuatori elettromeccanici brushless
  - Zero batterie / autonomia illimitata            - Sensori IMU & EMG integrati
  - Peso ridotto (< 3.5 kg)                         - Coppia adattiva con intelligenza artificiale
  - Ideali per supporto statico (spalle/schiena)    - Assistenza dinamica a carico variabile
1. Esoscheletri Passivi
I sistemi passivi non utilizzano motori elettrici né batterie. L’energia meccanica viene immagazzinata e restituita attraverso elementi elastici accumulatori, quali molle a spirale di torsione, barre in fibra di carbonio o elastomeri sintetici.
- Funzionamento: Durante la fase di flessione (ad esempio quando l’operatore si piega in avanti o abbassa le braccia), la molla accumula energia potenziale elastica. Nella fase di risalita o nel mantenimento della postura sollevata, la molla rilascia l’energia accumulata, fornendo una forza di spinta che compensa l’azione della gravità.
- Vantaggi: Peso estremamente contenuto (da 1.5 a 3.5 kg), costo contenuto, zero manutenzione elettrica e autonomia illimitata.
2. Esoscheletri Attivi (Meccatronici e Robotizzati)
Gli esoscheletri attivi integrano attuatori elettromeccanici (motori brushless DC di precisione, riduttori armonici Strain Wave), cilindri pneumatici o muscoli artificiali in polimero elettroattivo.
- Funzionamento: Un’unità microcontrollore bordo elabora costantemente i dati provenienti da una rete di sensori indossabili, calcolando la coppia esatta da erogare in tempo reale per assecondare il movimento naturale del lavoratore.
- Vantaggi: Capacità di erogare forze elevate e adattabili a carichi dinamici variabili, riduzione dello sforzo muscolare anche durante movimenti complessi e asimmetrici.
2. Ingegneria Biomeccanica ed Elettromiografia (EMG): La Riduzione del Carico Muscolare
La validazione scientifica dell’efficacia degli esoscheletri si basa sulla misurazione quantitativa dell’attività elettrica muscolare tramite Elettromiografia di Superficie (sEMG) e sulla modellazione biomeccanica delle forze di compressione sul disco intervertebrale $L5/S1$ della colonna lombare.
Riduzione della Compressione Lombare ($L5/S1$)
Quando un operatore solleva un carico di 20 kg piegando il busto di $45^\circ$, la forza di compressione risultante sul disco intervertebrale $L5/S1$ può superare i $4.000\text{ N}$, oltrepassando la soglia di sicurezza raccomandata dall’NIOSH (National Institute for Occupational Safety and Health).
L’integrazione di un esoscheletro lombare passivo o attivo applica una forza contraria di supporto ($F_{supp}$) attraverso una struttura di contrasto sulle cosce e sul bacino. La momento torcente generato ($\tau_{exo}$) riduce la contrazione del muscolo erector spinae:
$$\tau_{net} = \tau_{biom} - \tau_{exo}$$
I test clinici e industriali dimostrano:
- Abbattimento dell’attività sEMG del muscolo Erector Spinae: Riduzione del 35% - 45% durante il sollevamento statico e dinamico.
- Riduzione dell’attività del Deltoide Anteriore e Trapezio: Negli esoscheletri per arti superiori usati nella produzione overhead, la tensione elettromiografica sui muscoli della spalla scende del 40% - 50%, azzerando il rischio di lesioni alla cuffia dei rotatori.
3. Sensori IoT, AI e Analisi dell’Intenzione di Movimento
La nuova frontiera degli esoscheletri attivi risiede nel matrimonio tra meccatronica di precisione e algoritmi di Intelligenza Artificiale edge.
[Sensori IMU & EMG] ──> [Edge AI Controller (LSTM/NeuralNet)] ──> [Attuatori Brushless] ──> [Coppia Adattiva]Architettura di Sensor Fusion e Controllo Predittivo
- Unità di Misura Inerziale (IMU 9-assi): Posizionate sugli segmenti corporei (schiena, omero, femore), tracciano accelerazioni angolari e inclinazioni a frequenze di 1.000 Hz.
- Sensori sEMG o di Pressione Myo-Tattili: Rilevano l’inizio del potenziale d’azione muscolare millisecondi prima che si trasformi in movimento effettivo.
- Reti Neurali Recorrenti (LSTM): L’algoritmo onboard elabora la traiettoria del movimento e predice l’intenzione dell’operatore, modulando la risposta dell’attuatore in meno di 10 millisecondi. Questo elimina la sensazione di resistenza o ritardo (lag) percepita dall’utente, garantendo una perfetta fusione uomo-macchina.
4. Matrice Comparativa: Tipologie di Esoscheletri Industriali
| Parametro / Categoria | Esoscheletro Spalla Passivo | Esoscheletro Lombare Passivo | Esoscheletro Lombare Attivo (AI) | Esoscheletro Arti Inferiori |
|---|---|---|---|---|
| Distretto Corporeo | Spalle e Braccia (Overhead) | Colonna Lombare ($L5/S1$) | Colonna Lombare e Anca | Gambe e Ginocchia (Chairless) |
| Fonte di Energia | Molle di torsione meccaniche | Barre di flessione carbonio | Batteria Li-ion + Motori DC | Struttura meccatronica / Blocco |
| Peso della Struttura | 1.9 kg – 2.8 kg | 2.2 kg – 3.5 kg | 4.5 kg – 6.8 kg | 3.0 kg – 4.2 kg |
| Supporto Massimo | 5 kg – 8 kg per braccio | 15 kg – 25 kg di spinta | 30 kg – 40 kg assistiti | Supporta 100% peso corporeo |
| Applicazione Principale | Assemblaggio auto sottoscocca | Movimentazione logistica | Cantiere / Manifattura pesante | Lavori in posizione piegata static |
| Autonomia Operativa | Illimitata | Illimitata | 4 – 8 ore (Batteria) | Illimitata / Batteria |
| Costo Medio (CAPEX) | €2.500 – €4.500 | €3.000 – €5.000 | €8.000 – €18.000 | €4.000 – €7.500 |
5. Prospettiva d’Investimento e Strategia Mantohn SA
Dal punto di vista dell’analisi finanziaria e del venture capital industriale, la robotica indossabile si trova all’inizio di una curva di crescita esponenziale, con un CAGR globale previsto superiore al 26% nel periodo 2026-2032.
I fattori chiave che guidano il ritorno sull’investimento (ROI) per le aziende manifatturiere e per i fondi di investimento includono:
- Abbattimento dei Costi Diretti di Infortunio: Il pay-back period dell’adozione di una flotta di esoscheletri in uno stabilimento automotive è stimato in soli 12-18 mesi, grazie al crollo dei giorni di assenza per malattia e alla drastica riduzione delle penali assicurative sulle malattie professionali.
- Incentivi ESG e Certificazioni di Ergonomia: L’adozione di esoscheletri aumenta direttamente il punteggio “Social” (S) nei bilanci di sostenibilità ESG, migliorando la ritenzione dei lavoratori senior in contesti di invecchiamento demografico della forza lavoro europea.
- Modello Exoskeleton-as-a-Service (EaaS): La transizione da un modello di vendita hardware tradizionale a contratti di leasing operativo comprensivi di manutenzione, analisi dati ergometrici e aggiornamenti software AI garantisce ricavi ricorrenti ad alto margine.
Mantohn SA seleziona e investe nelle startup e scale-up di robotica indossabile più avanzate, con un focus prioritario su architetture attive ultra-leggere e software di controllo predittivo basato su intelligenza artificiale.