L’évolution de la production industrielle connaît un changement de paradigme fondamental : le passage de l’Industrie 4.0 — axée sur la numérisation, l’IoT et l’automatisation à outrance — à l’Industrie 5.0, qui remplace l’humain au cœur du processus de fabrication. Dans ce modèle centré sur l’humain, le remplacement total de la main-d’œuvre par des robots autonomes s’est avéré irréaliste dans des secteurs complexes tels que l’assemblage automobile, la maintenance aéronautique, la logistique et la construction navale. La flexibilité cognitive, la dextérité tactile et la capacité de résolution de problèmes de l’opérateur restent irremplaçables.
Cependant, les contraintes biomécaniques répétitives liées au levage de charges lourdes, aux postures pénibles et au travail les bras en l’air constituent la première cause d’incapacité de travail dans le monde. Les Troubles Musculo-Squelettiques (TMS) coûtent à l’industrie européenne plus de 240 milliards d’euros par an en arrêt maladie, indemnités et pertes de productivité.
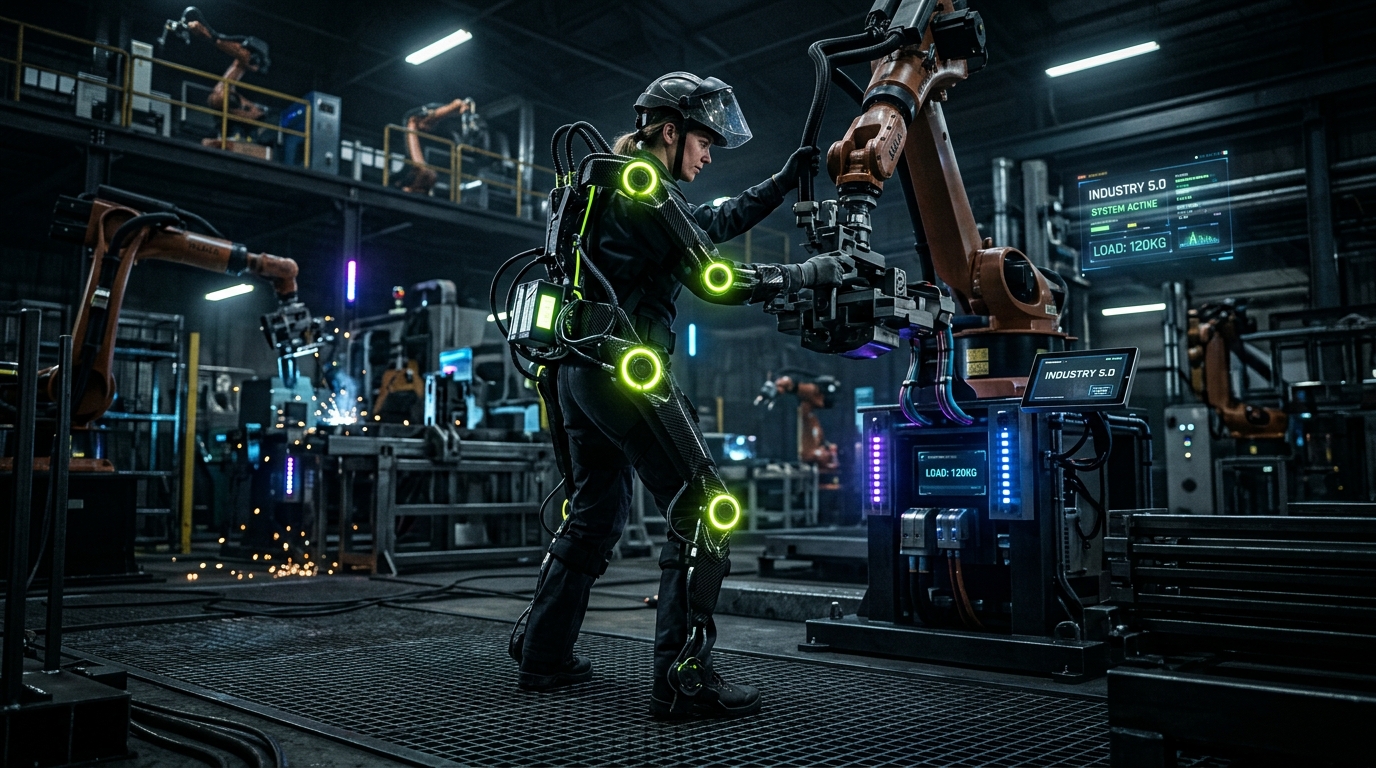
Dans ce contexte, les exosquelettes industriels et la robotique enfilable s’imposent comme la technologie clé de l’Opérateur 5.0. En augmentant la structure osseuse et musculaire de l’humain, les exosquelettes réduisent jusqu’à 50 % la charge biomécanique sur les articulations critiques, prolongeant la vie professionnelle et prévenant les blessures dévastatrices.
1. Classification Technologique et Cinématique : Systèmes Passifs vs Actifs
La robotique enfilable industrielle se divise en deux grandes familles architecturales, différenciées par la source d’énergie utilisée pour fournir le couple d’assistance ($\tau_{assist}$).
                      [Exosquelettes Industriels]
                                  │
         ┌────────────────────────┴────────────────────────┐
         ▼                                                 ▼
[Exosquelettes Passifs]                           [Exosquelettes Actifs]
  - Ressorts de torsion & élastomères               - Moteurs électriques brushless DC
  - Sans batterie / autonomie illimitée             - Capteurs IMU & EMG intégrés
  - Poids réduit (< 3,5 kg)                         - Assistance adaptative par IA
  - Idéal pour soutien statique (épaules/dos)       - Assistance dynamique multi-articulations
1. Exosquelettes Passifs
Les systèmes passifs n’utilisent aucun moteur électrique ni batterie. L’énergie mécanique est emmagasinée et restituée par des éléments élastiques comme des ressorts de torsion, des lames en fibre de carbone ou des élastomères.
- Principe de fonctionnement : Lors de la flexion (se pencher en avant ou baisser les bras), le système emmagasine l’énergie potentielle élastique. Lors du redressement ou du maintien de la posture, le ressort libère l’énergie et soutient le mouvement contre la gravité.
- Avantages : Poids très faible (1,5 kg à 3,5 kg), coût abordable, entretien électrique nul et autonomie illimitée.
2. Exosquelettes Actifs (Mécatroniques)
Les exosquelettes actifs intègrent des actionneurs électromécaniques (moteurs brushless DC avec réducteurs Harmonic Drive), des vérins pneumatiques ou des muscles artificiels.
- Principe de fonctionnement : Un microcontrôleur embarqué traite les données des capteurs en temps réel et calcule le couple exact à fournir pour accompagner naturellement le mouvement de l’opérateur.
- Avantages : Forte assistance adaptée aux charges dynamiques variables et réduction efficace de l’effort lors de mouvements complexes.
2. Ingénierie Biomécanique et Électromyographie (EMG) : Réduction de la Charge Musculaire
La validation scientifique de l’efficacité des exosquelettes repose sur l’Électromyographie de Surface (sEMG) et sur la modélisation biomécanique de la compression sur le disque intervertébral $L5/S1$ du rachis lombaire.
Réduction de la Compression Lombaire ($L5/S1$)
Lorsqu’un opérateur soulève une charge de 20 kg avec un buste incliné à $45^\circ$, la force de compression sur le disque $L5/S1$ dépasse fréquemment $4.000\text{ N}$, franchissant le seuil de sécurité préconisé par les organismes de santé au travail.
L’exosquelette lombaire applique un moment de soutien externe ($\tau_{exo}$) via des appuis sur les cuisses et le bassin :
$$\tau_{net} = \tau_{biom} - \tau_{exo}$$
Les études cliniques et industrielles démontrent :
- Réduction de l’activité sEMG des muscles érecteurs du rachis : Baisse de 35 % à 45 % lors du soulèvement.
- Soulagement des épaules (Deltoïde / Trapèze) : Pour les exosquelettes membres supérieurs (travail en hauteur), la tension musculaire diminue de 40 % à 50 %, évitant les lésions de la coiffe des rotateurs.
3. Capteurs IoT, IA embarquée et Prédiction d’Intention
La frontière technologique des exosquelettes actifs réside dans le couplage de la mécatronique de précision avec des algorithmes d’Intelligence Artificielle.
[Capteurs IMU & EMG] ──> [Contrôleur IA (LSTM/Réseaux de Neurones)] ──> [Actionneurs] ──> [Couple Adaptatif]Fusion Capteurs et Contrôle Prédictif
- Centrales Inertielles (IMU 9 axes) : Mesurent la vitesse angulaire et les angles du corps à 1.000 Hz.
- Capteurs sEMG : Détectent l’activité musculaire quelques millisecondes avant le mouvement effectif.
- Réseaux de Neurones Récurrents (LSTM) : L’IA prédit l’intention de mouvement en moins de 10 millisecondes et ajuste le couple sans temps de retard (lag).
4. Matrice Comparative des Catégories d’Exosquelettes
| Paramètre / Catégorie | Exosquelette Épaule Passif | Exosquelette Lombaire Passif | Exosquelette Lombaire Actif (IA) | Soutien Membres Inférieurs |
|---|---|---|---|---|
| Zone Corporelle | Épaules & Bras (Surélevé) | Colonne Lombaire ($L5/S1$) | Lombaire & Hanches | Jambes & Genoux (Chairless) |
| Source d’Énergie | Ressorts de torsion mécaniques | Lames en fibre de carbone | Batterie Li-ion + Moteurs DC | Verrouillage mécatronique |
| Poids de la Structure | 1,9 kg – 2,8 kg | 2,2 kg – 3,5 kg | 4,5 kg – 6,8 kg | 3,0 kg – 4,2 kg |
| Force d’Assistance Max | 5 kg – 8 kg par bras | 15 kg – 25 kg de poussée | 30 kg – 40 kg d’assistance | Supporte 100 % du poids du corps |
| Application Principale | Assemblage sous caisse auto | Logistique & Manutention | Industrie lourde & Chantier | Travail en position accroupie |
| Autonomie | Illimitée | Illimitée | 4 – 8 Heures (Batterie) | Illimitée |
| CAPEX Moyen | €2.500 – €4.500 | €3.000 – €5.000 | €8.000 – €18.000 | €4.000 – €7.500 |
5. Perspectives d’Investissement Mantohn SA
Du point de vue financier, la robotique enfilable connaît une forte accélération avec un TCAC (CAGR) mondial supérieur à 26 % sur la période 2026-2032.
Facteurs clés du retour sur investissement (ROI) :
- Réduction des Coûts Directs d’Accidents : La période d’amortissement dans l’automobile est estimée à 12-18 mois.
- Impact ESG et RSE : L’intégration des exosquelettes améliore directement le volet Social (S) de la notation ESG.
- Modèle Exoskeleton-as-a-Service (EaaS) : La transition vers des contrats d’abonnement récurrents garantit des revenus élevés et stables.
Mantohn SA investit activement dans les jeunes entreprises développant des exosquelettes actifs ultra-légers piloter par IA.