Die Weiterentwicklung der industriellen Fertigung vollzieht einen grundlegenden Paradigmenwechsel: den Übergang von der Industrie 4.0 — mit Fokus auf Digitalisierung, IoT-Vernetzung und durchgehende Automatisierung — hin zur Industrie 5.0, die den Menschen wieder in das Zentrum der Wertschöpfungskette stellt. In diesem menschenzentrierten Modell hat sich der vollständige Ersatz menschlicher Arbeitskraft durch autonome Robotersysteme in komplexen Bereichen wie der Automobilendmontage, der Luftfahrtwartung, der Lagerlogistik und dem Schiffbau als unrealistisch erwiesen. Die kognitive Flexibilität, Haptik und Problemlösungskompetenz des Werkers bleiben unersetzlich.
Wiederkehrende biomechanische Belastungen durch das Heben schwerer Lasten, anhaltende Zwangshaltungen und Überkopfalarbeiten sind jedoch weltweit die Hauptursache für berufsbedingte Ausfallzeiten. Muskel-Skelett-Erkrankungen (MSE / MSDs) kosten die europäische Industrie jährlich über 240 Milliarden Euro an Krankheitsausfällen, Versicherungsleistungen und Produktivitätsverlusten.
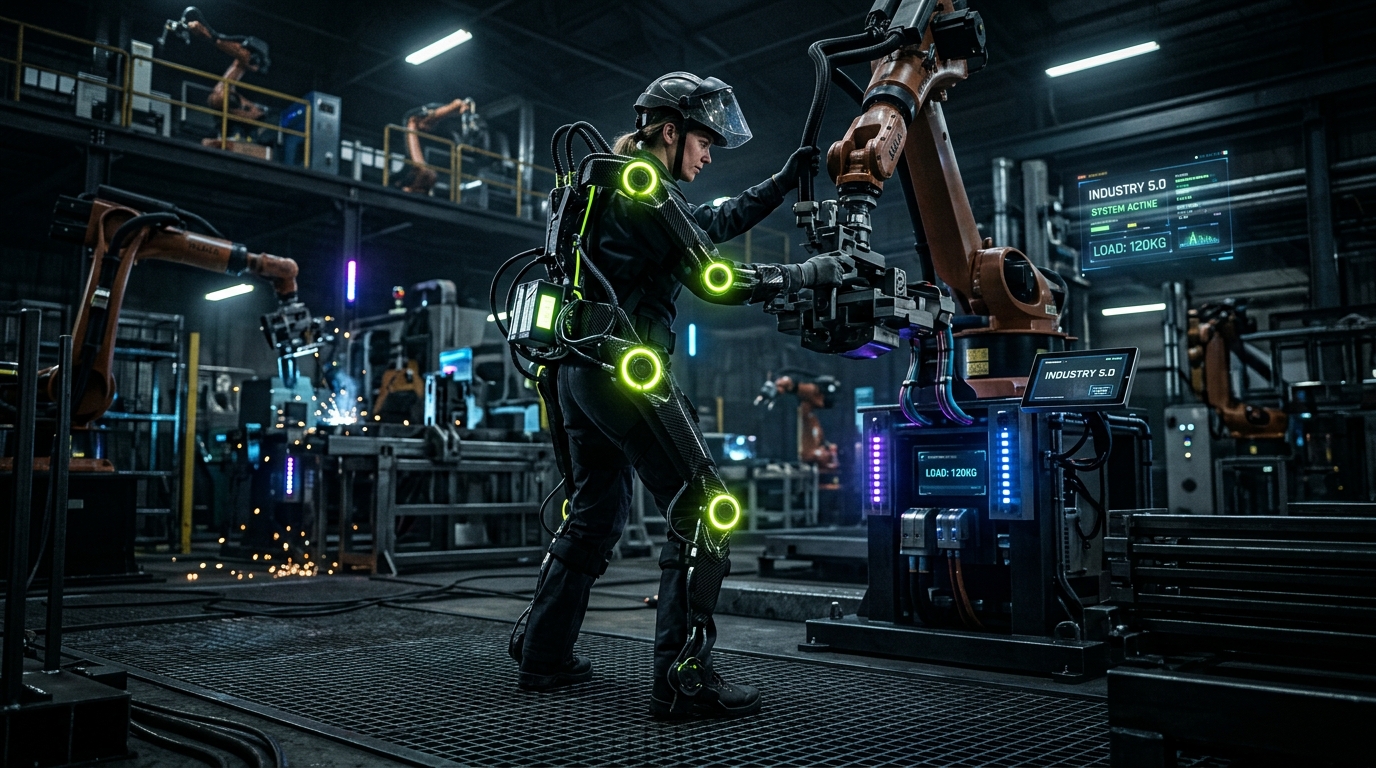
In diesem Kontext bilden industrielle Exoskelette und Wearable Robotics die Schlüsseltechnologie für den Operator 5.0. Indem sie das menschliche Skelett- und Muskelsystem zu einer cybernetischen Plattform erweitern, reduzieren Exoskelette die biomechanische Gelenkbelastung um bis zu 50 %, verlängern die Erwerbsbiografie und verhindern chronische Erkrankungen.
1. Technologische Klassifizierung und Kinematik: Passive vs. Aktive Systeme
Die industrielle Wearable Robotics gliedert sich in zwei architektonische Hauptfamilien, die sich durch die Art der Bereitstellung des Unterstützungsmoments ($\tau_{assist}$) unterscheiden.
                      [Industrielle Exoskelette]
                                  │
         ┌────────────────────────┴────────────────────────┐
         ▼                                                 ▼
[Passive Exoskelette]                             [Aktive Exoskelette]
  - Torsionsfedern & Elastomere                     - Bürstenlose DC-Elektromotoren
  - Keine Batterien / unbegrenzte Laufzeit          - Integrierte IMU- & EMG-Sensoren
  - Geringes Gewicht (< 3,5 kg)                     - KI-gestützte adaptive Drehmomentregelung
  - Ideal für statische Haltearbeit                 - Dynamische Mehrgelenk-Unterstützung
1. Passive Exoskelette
Passive Systeme kommen ohne Elektromotoren, Mikrokontroller oder Batterien aus. Die mechanische Energie wird über elastische Speicherglieder wie Torsionsfedern, Kohlefaser-Biegestäbe oder synthetische Elastomere gespeichert und wieder abgegeben.
- Wirkungsweise: Bei Beugung (z. B. Vornoverneigen oder Absenken der Arme) speichert die Feder potenzielle Energie. Beim Aufrichten oder Halten wird die Energie freigesetzt und unterstützt die Bewegung entgegen der Schwerkraft.
- Vorteile: Sehr geringes Strukturgewicht (1,5 kg bis 3,5 kg), kostengünstig, wartungsfrei und unbegrenzte Einsatzdauer.
2. Aktive Exoskelette (Mechatronisch und Robotisch)
Aktive Exoskelette nutzen mechatronische Aktuatoren (präzise bürstenlose DC-Motoren mit Harmonic-Drive-Getrieben), Pneumatikzylinder oder elektroaktive Polymere.
- Wirkungsweise: Ein integrierter Mikrocontroller verarbeitet Sensordaten in Echtzeit und berechnet das exakte Drehmoment, das benötigt wird, um die Bewegung des Werkers synchron zu unterstützen.
- Vorteile: Hohe Kraftunterstützung auch bei dynamisch variierenden Lasten und komplexe asymmetrische Bewegungsabläufe.
2. Biomechanik und Elektromyografie (EMG): Reduzierung der Muskelbelastung
Die wissenschaftliche Validierung der Schutzwirkung beruht auf Messungen der Oberflächen-Elektromyografie (sEMG) sowie auf der biomechanischen Modellierung der Druckkräfte auf die Bandscheibe $L5/S1$ der Lendenwirbelsäule.
Reduzierung des Lendenwirbeldrucks ($L5/S1$)
Beim Heben einer Last von 20 kg bei einem Oberkörperbeugewinkel von $45^\circ$ übersteigt die Kompressionskraft auf die Bandscheibe $L5/S1$ häufig $4.000\text{ N}$, was die Sicherheitsgrenzwerte von Arbeitsschutzorganisationen überschreitet.
Ein passives oder aktives Lenden-Exoskelement bringt ein externes Stützmoment ($\tau_{exo}$) über Oberschenkel- und Beckenabstützungen ein:
$$\tau_{net} = \tau_{biom} - \tau_{exo}$$
Klinische und industrielle Studien belegen:
- Reduktion der sEMG-Aktivität des M. Erector Spinae: Erheblicher Rückgang der Muskelbeanspruchung um 35 % bis 45 % beim Heben und Halten.
- Entlastung der Schultermuskulatur (Deltoideus / Trapezius): Bei Überkopf-Exoskeletten sinkt die elektromyografische Aktivität der Schulter um 40 % bis 50 %, wodurch Schulterverletzungen effektiv vorgebeugt werden.
3. IoT-Sensoren, Edge-KI und Bewegungsabsichtserkennung
Die Spitze der Entwicklung aktiver Exoskelette liegt in der Verbindung von Präzisionsmechatronik mit Edge-Artificial-Intelligence-Algorithmen.
[IMU- & EMG-Sensoren] ──> [Edge-KI-Steuerung (LSTM/Recontent)] ──> [Aktuatoren] ──> [Adaptive Unterstützung]Sensorfusion und Steuerung in Echtzeit
- 9-Achsen-IMU-Sensoren: Erfassen Winkelgeschwindigkeiten und Körperhaltungen mit 1.000 Hz.
- sEMG-Sensoren: Registrieren Muskelaktionspotenziale Millisekunden vor der eigentlichen mechanischen Bewegung.
- Rekurrente Neuronale Netze (LSTM): Der Algorithmus sagt die Bewegungsabsicht des Werkers in unter 10 Millisekunden voraus und passt das Motordrehmoment nahtlos an, ohne dass eine Verzögerung (Lag) spürbar ist.
4. Technologischer Vergleich der Exoskelett-Kategorien
| Parameter / Kategorie | Passives Schulter-Exoskelett | Passives Lenden-Exoskelett | Aktives KI-Lenden-Exoskelett | Unterkörper-Unterstützung |
|---|---|---|---|---|
| Körperregion | Schultern & Arme (Überkopf) | Lendenwirbelsäule ($L5/S1$) | Lendenwirbelsäule & Hüfte | Beine & Knie (Chairless) |
| Energiequelle | Mechanische Torsionsfedern | Kohlefaser-Biegestäbe | Li-Ionen-Akku + DC-Motoren | Mechatronische Arretierung |
| Eigengewicht | 1,9 kg – 2,8 kg | 2,2 kg – 3,5 kg | 4,5 kg – 6,8 kg | 3,0 kg – 4,2 kg |
| Max. Unterstützung | 5 kg – 8 kg pro Arm | 15 kg – 25 kg Entlastung | 30 kg – 40 kg Hubkraft | 100 % Körpergewicht im Sitz |
| Hauptanwendung | Überkopfmontage Automotive | Lagerlogistik & Handling | Schwerindustrie & Bau | Statische Hockerarbeiten |
| Betriebsdauer | Unbegrenzt | Unbegrenzt | 4 – 8 Stunden (Wechselakku) | Unbegrenzt |
| Durchschnitts-CAPEX | €2.500 – €4.500 | €3.000 – €5.000 | €8.000 – €18.000 | €4.000 – €7.500 |
5. Investment-Perspektive der Mantohn SA
Investitionstheoretisch befindet sich die industrielle Wearable Robotics am Beginn einer steilen Wachstumskurve mit einer prognostizierten jährlichen Wachstumsrate (CAGR) von über 26 % bis 2032.
Wichtige ROI-Treiber für Industrieunternehmen und Fonds:
- Reduzierung von Ausfallkosten: Amortisationszeiten von Flotteninvestitionen liegen in der Automobilindustrie bei nur 12 bis 18 Monaten.
- ESG-Social-Score: Der Einsatz von Exoskeletten verbessert gezielt die ESG-Kennzahlen im Bereich Gesundheitsschutz und Arbeitssicherheit.
- Exoskeleton-as-a-Service (EaaS): Das Angebot von Leasingmodellen inkl. Telemetrie-Analyse und Software-Updates generiert wiederkehrende Erträge.
Mantohn SA investiert gezielt in innovative Exoskelett-Technologien mit integrierter KI-Steuerung.