La evolución de la manufactura industrial está experimentando un cambio de paradigma fundamental: el paso de la Industria 4.0 — centrada en la digitalización, la interconexión IoT y la automatización intensiva — a la Industria 5.0, que vuelve a colocar al ser humano en el centro del proceso productivo. En este nuevo modelo centrado en las personas, la sustitución total de la mano de obra por sistemas robóticos autónomos ha resultado inviable en sectores de alta complejidad como el ensamblaje de automóviles, el mantenimiento aeroespacial, la logística de almacén y la construcción naval. La flexibilidad cognitiva, la adaptabilidad táctil y la capacidad de resolución de problemas del operador humano siguen siendo insustituibles.
Sin embargo, las cargas biomecánicas repetitivas derivadas del levantamiento de objetos pesados, las posturas forzadas prolongadas y el trabajo con los brazos por encima de la cabeza representan la causa principal de discapacidad laboral en todo el mundo. Los trastornos musculoesqueléticos (TME / MSDs) cuestan a la industria europea más de 240.000 millones de euros anuales en bajas médicas, indemnizaciones y pérdidas de productividad.
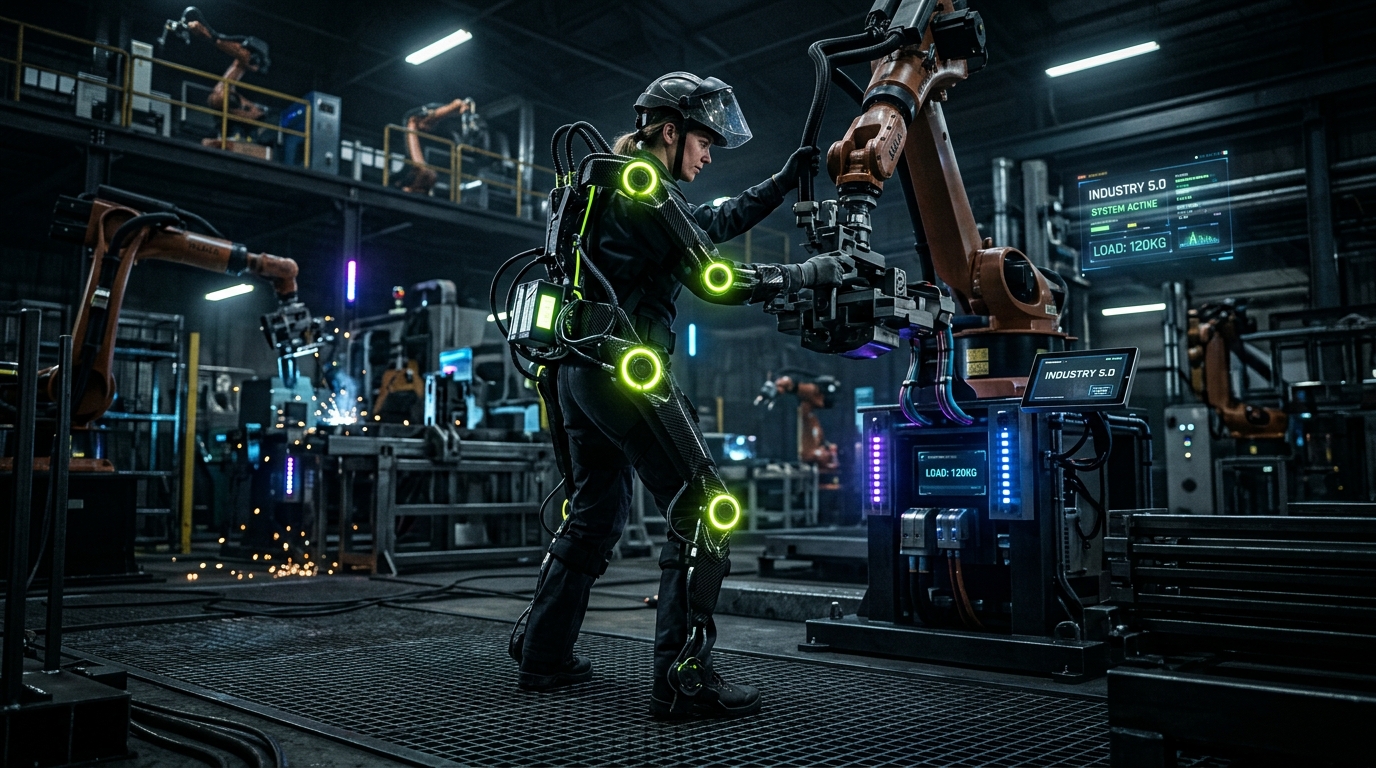
En este escenario, los exoesqueletos industriales y la robótica vestible emergen como la tecnología clave del Operador 5.0. Al transformar la estructura ósea y muscular humana en una plataforma cibernética potenciada, los exoesqueletos reducen hasta un 50% la carga biomecánica en las articulaciones críticas, prolongando la vida laboral y previniendo lesiones invalidantes.
1. Clasificación Tecnológica y Cinemática: Sistemas Pasivos vs. Activos
La robótica vestible industrial se divide en dos grandes familias arquitectónicas, diferenciadas por la fuente de energía utilizada para proporcionar el par de asistencia ($\tau_{assist}$).
                      [Exoesqueletos Industriales]
                                  │
         ┌────────────────────────┴────────────────────────┐
         ▼                                                 ▼
[Exoesqueletos Pasivos]                           [Exoesqueletos Activos]
  - Muelles de torsión y elastómeros                - Motores eléctricos brushless DC
  - Sin baterías / autonomía ilimitada              - Sensores IMU y EMG integrados
  - Peso reducido (< 3.5 kg)                        - Par adaptativo con Inteligencia Artificial
  - Ideales para soporte estático (hombros/espalda) - Asistencia dinámica multicoyuntural
1. Exoesqueletos Pasivos
Los sistemas pasivos no utilizan motores eléctricos ni baterías. La energía mecánica se almacena y libera a través de elementos elásticos acumuladores, como muelles de torsión mecánicos, láminas de fibra de carbono o elastómeros sintéticos.
- Funcionamiento: Durante la fase de flexión (por ejemplo, al inclinarse hacia adelante o bajar los brazos), el muelle acumula energía potencial elástica. En la fase de ascenso o mantenimiento de la postura, el muelle libera la energía acumulada, proporcionando una fuerza de empuje que compensa la gravedad.
- Ventajas: Peso extremadamente reducido (de 1.5 a 3.5 kg), menor coste, cero mantenimiento eléctrico y autonomía ilimitada.
2. Exoesqueletos Activos (Mecatrónicos y Robotizados)
Los exoesqueletos activos integran actuadores electromecánicos (motores brushless DC de precisión, reductores armónicos Strain Wave), cilindros neumáticos o músculos artificiales.
- Funcionamiento: Un microcontrolador integrado procesa en tiempo real los datos procedentes de una red de sensores vestibles, calculando el par exacto a suministrar para acompañar el movimiento natural del trabajador.
- Ventajas: Elevada fuerza de asistencia adaptable a cargas dinámicas variables y reducción del esfuerzo muscular durante movimientos complejos.
2. Ingeniería Biomecánica y Electromiografía (EMG): Reducción de la Carga Muscular
La validación científica de la eficacia de los exoesqueletos se basa en la medición cuantitativa de la actividad eléctrica muscular mediante Electromiografía de Superficie (sEMG) y en la modelización biomecánica de las fuerzas de compresión sobre el disco intervertebral $L5/S1$ de la columna lumbar.
Reducción de la Compresión Lumbar ($L5/S1$)
Cuando un trabajador levanta una carga de 20 kg inclinando el tronco $45^\circ$, la fuerza de compresión sobre el disco $L5/S1$ puede superar los $4.000\text{ N}$, rebasando el límite de seguridad recomendado por el NIOSH (National Institute for Occupational Safety and Health).
Un exoesqueleto lumbar pasivo o activo aplica un par de soporte externo ($\tau_{exo}$) mediante apoyos en los muslos y la pelvis:
$$\tau_{net} = \tau_{biom} - \tau_{exo}$$
Los ensayos clínicos e industriales demuestran:
- Reducción de la actividad sEMG del músculo Erector Spinae: Disminución del 35% al 45% durante la elevación dinámica y estática.
- Alivio en la musculatura del hombro (Deltoides y Trapecio): En los exoesqueletos para extremidades superiores, la tensión disminuye entre un 40% y un 50%, eliminando el riesgo de lesiones en el manguito rotador.
3. Sensores IoT, IA en el Borde y Análisis de Intención de Movimiento
La frontera tecnológica de los exoesqueletos activos reside en la convergencia entre mecatrónica de precisión y algoritmos de Inteligencia Artificial edge.
[Sensores IMU y EMG] ──> [Controlador IA (LSTM/Redes Neuronales)] ──> [Actuadores Brushless] ──> [Par Adaptativo]Arquitectura de Fusión de Sensores y Control Predictivo
- Unidades de Medida Inercial (IMU 9 ejes): Miden aceleraciones angulares e inclinaciones a frecuencias de 1.000 Hz.
- Sensores sEMG: Detectan el potencial de acción muscular milisegundos antes de que se convierta en movimiento físico.
- Redes Neuronales Recurrentes (LSTM): El algoritmo a bordo predice la intención de movimiento del operador en menos de 10 milisegundos, ajustando la asistencia sin retardo perceptible (lag).
4. Matriz Comparativa: Categorías de Exoesqueletos Industriales
| Parámetro / Categoría | Exoesqueleto Hombro Pasivo | Exoesqueleto Lumbar Pasivo | Exoesqueleto Lumbar Activo (IA) | Soporte Extremidades Inferiores |
|---|---|---|---|---|
| Zona Corporal | Hombros y Brazos (Elevado) | Columna Lumbar ($L5/S1$) | Lumbar y Cadera | Piernas y Rodillas (Chairless) |
| Fuente de Energía | Muelles de torsión | Láminas de fibra de carbono | Batería Li-ion + Motores DC | Bloqueo mecatrónico |
| Peso Estructural | 1.9 kg – 2.8 kg | 2.2 kg – 3.5 kg | 4.5 kg – 6.8 kg | 3.0 kg – 4.2 kg |
| Fuerza de Asistencia | 5 kg – 8 kg por brazo | 15 kg – 25 kg de empuje | 30 kg – 40 kg asistidos | Soporta 100% peso corporal |
| Aplicación Principal | Ensamblaje bajo chasis auto | Logística y Manipulación | Industria pesada y Construcción | Trabajos en posición en cuclillas |
| Autonomía Operativa | Ilimitada | Ilimitada | 4 – 8 horas (Batería) | Ilimitada |
| Coste Medio (CAPEX) | €2.500 – €4.500 | €3.000 – €5.000 | €8.000 – €18.000 | €4.000 – €7.500 |
5. Perspectiva de Inversión de Mantohn SA
Desde el punto de vista del análisis financiero y el capital riesgo industrial, la robótica vestible se encuentra al inicio de una curva de adopción exponencial, con una tasa de crecimiento anual compuesto (CAGR) global prevista superior al 26% en el periodo 2026-2032.
Drivers clave de retorno de inversión (ROI):
- Reducción de Costes Directos por Bajas: El periodo de amortización de una flota de exoesqueletos en automoción se estima en solo 12-18 meses.
- Impacto Social ESG: Mejora directa de las puntuaciones en el pilar Social (S) de los criterios ESG.
- Modelos Exoskeleton-as-a-Service (EaaS): Contratos de suscripción recurrente con análisis de datos ergonométricos y actualizaciones de software IA.
Mantohn SA invierte activamente en startups que lideran el desarrollo de exoesqueletos activos ultraligeros con control inteligente por IA.